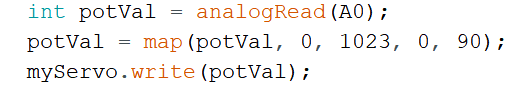
Arduino Nano主控板,通过电位器控制舵机转动角度,电位器连接到A0引脚,舵机连接到3引脚,部分程序如下,当电位器旋转至中间位置时,舵机转动的当前位置是?( )
正在加载题目数据…
子题
该题型需在试卷/作业中作答,单题练习暂不支持
答案解析