无人机用正多边形逼近画空心圆
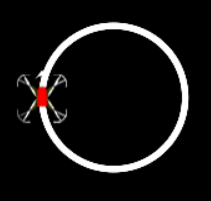
编写程序,使无人机飞行画出一个空心圆并使无人机回到起始位置(半径由输入给出)。
输入格式
一行一个整数 r,表示圆的半径(单位:厘米)。
输出格式
无人机只能走直线,圆用正 24 边形逼近:把圆周等分成 24 段,每段沿弦飞行后向右转 15 度,重复 24 次。按执行顺序输出动作指令,每条指令占一行:
起飞:起飞;上升100:上升到100厘米的高度;前进x:沿当前方向前进x厘米,x = 2 × r × sin(180 ÷ 24),四舍五入保留两位小数;右转15:向右转15度;悬停1:原地悬停1秒;降落:降落。
输入样例
100输出样例
起飞
上升100
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
前进26.11
右转15
悬停1
降落
说明提示
-
每段弦长
x = 2 × r × sin(180 ÷ 24) = 2 × r × sin(7.5),例如r = 100时x ≈ 26.11,r = 50时x ≈ 13.05; -
每段转过的圆心角为
360 ÷ 24 = 15度,重复24次后累计转向24 × 15 = 360度,无人机正好回到起始位置; -
样例只给出
r = 100时的结果,请编写通用程序,对任意半径r都能输出正确的指令序列。
限制
时间限制:2000ms,内存限制:256MiB
本题为编程题,提交代码并运行通过测试点后判分。
正在加载题目数据…
子题
该题型需在试卷/作业中作答,单题练习暂不支持
答案解析
提交记录
共 条
仅展示自由练习提交
正在加载提交记录…
状态
得分率
提交时间
平均用时
平均内存
使用语言
提交人
加载失败
暂无自由练习提交记录